1. 刃具外観検査の過検出を改善
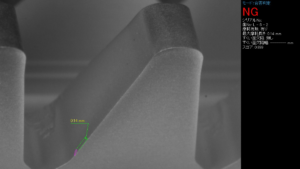
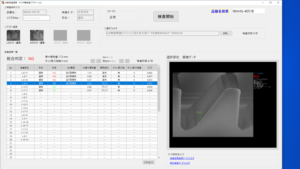
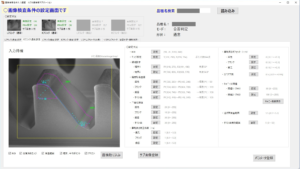

自動車部品会社であるユーザー様が製作された刃具外観検査装置にて、摩耗残り検出における過検出が問題になっており、弊社に相談いただいた事例です。
● 課題
汎用の外観検査アプリケーションではエッジ摩耗とコーティング等の表面性状等による輝度の不均一状態が区別できず誤検出が発生。
● 実施内容
追隣接することを条件とした摩耗検出アルゴリズムを実装したアプリを追加。
● 効果
誤検出を大幅に低減し、生産ラインで本格的な運用が開始。
1台目の設備で実績が出来たため2台目の導入も決定。
2. ねじの有り無し検査方策検討
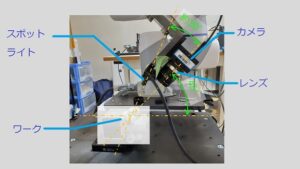
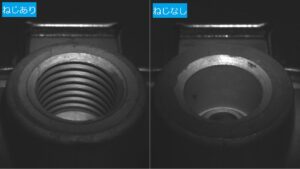
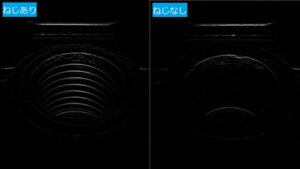
SIer様からねじの有無の検査について、一般的な方法では誤判定が多く実用できたいとのご相談があり、弊社で検討しご提案いたしました。
● 課題
3Dビジョンでは画像機器が高額となり設備投資が難しい。
2Dビジョンでは、ワークがダイキャスト品で、面性状のバラツキの影響で取得画像が安定しない為誤検出が心配。
● 実施内容
特殊な機器も不要な2Dビジョンでの検査アルゴリズムを検証。
- ねじ穴の軸に対し 光軸を45°傾けた位置にカメラを配置。
- 照明はスポット照明とし、カメラの光軸から30°傾けて配置。
- レンズの絞りは極力絞り、なるべくカメラ光軸に平行な光のみをセンサーで受光させる。
- 撮像画像をSobel処理実施し、等ピッチで現れる縞模様が存在するかで判定する
● 効果
60万円以下で製作可能な検査システムを提案
3. ロボットスクリプトの独自関数の作成
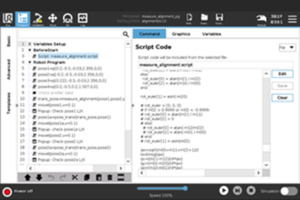
ロボットによる自動化開発を行っている生産技術者様から、自社で開発のシステムで使用するロボットプログラムのスクリプト作成の依頼がありました。
●実施内容
ユニバーサルロボットの協働ロボットプログラムにおいて、ラフな位置に置かれたワークの位置をセンシングし、シミュレーションで作成した位置とのずれを補正する処理を実行するURScript関数を作成。
●効果
開発期間の短縮。
関数化により、初心者でも機能が使用できるようになった。
4. MCプロトコルライブラリ作成によるPLCとの通信
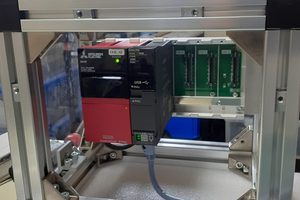
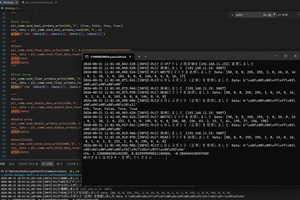
遠隔操作や画像検査アプリとの通信の為のMCプロトコル(3Eフレーム)通信用ライブラリの作成を実施しました。
●実施内容
pythonとC++でライブラリ(モジュール)の作成を実施。
一括ワード読み書き、一括ビット読み書き、複数ブロック読み書きの関数を準備。
5. ロボット検査装置のUIの作成
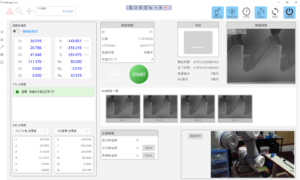
UIの作成には、モダンデザインでユーザーが感覚的に操作ができるようWinUI3のフレームワークを使用して作成しています。
部分的な流用なども容易ですので、コストも低減できます。
● 課題
ロボットの制御と検査機能を統合したアプリが必要で、見やすく触りやすいUIが必須。
● 実施内容
UIの製作をモダンデザインのパーツが豊富なWinUI3のフレームワークを使用。
パーツの流用によるUI作成時間の低減が可能。
●効果
検査機能とロボット操作を同一画面で操作でき、操作者に分かりやすいUIを提供。