ユーザー変数の設定と使用方法
本記事では、FAIRINOロボットにおけるユーザー変数の使用方法を紹介します。
ユーザー変数は、複数のプログラムから共通で参照できる数値変数です。ロボットの動作回数管理、生産数のカウント、PLCとのデータ受け渡し、一時的なパラメータ保存などに利用できます。
なお動作環境はオフラインアプリで確認しておりロボットのファームフェアバージョンV3.9.2に対応します。
1. ユーザー変数管理画面の表示
ユーザー変数管理画面で変数名の設定や変数値の確認ができます。
1-1. メニューナビゲーションからプログラムページを開く
メニューナビゲーションから「プログラム」→「プログライング」を選択します。
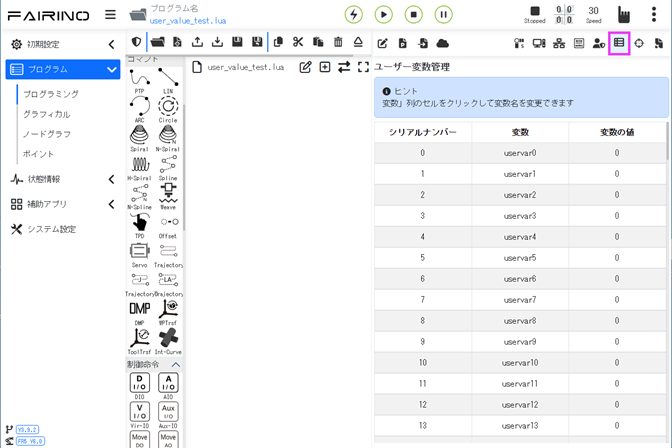
1-2. ユーザー変数管理アイコンをクリック
ツールの下記位置のアイコン(ポップアップ「ユーザー変数管理」の表示)をクリックします。
1-3. ユーザー変数名を変更する
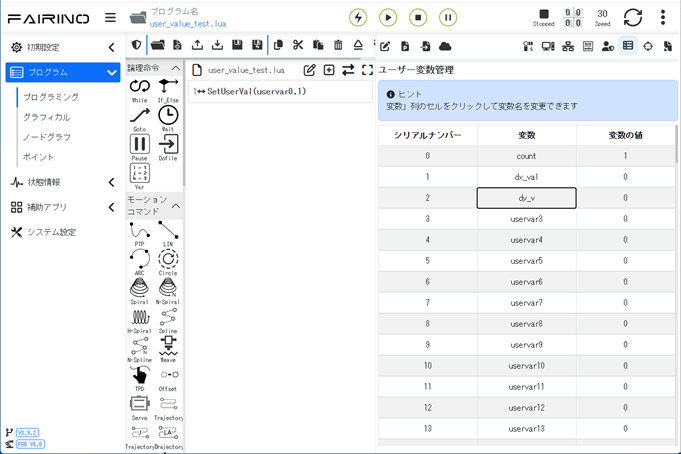
ヒントにもありますが、変数のセルをクリックして変数名を変更することができます。ロボットプログラムからはこの変数名を使用して変数を呼び出します。
2. ロボット動作プログラムの設定方法
ロボットプログラムからユーザー変数の参照、変数の値を変更できます。
今回はスクリプト入力モードでのプログラム作成を紹介します。
2-1. 変数値の取得関数
GetUserVal関数を使用して変数の値を読み込みます。
local val = GetUserVal(count)機能: ユーザー変数名を指定して変数値を取得する
文法: GetUserVal(user_var_name)
引数:
user_var_name: 変数の名前(管理画面で設定した)
戻り値: 指定した変数の値
2-2. 変数値を設定関数
SetUserVal関数を使用して変数の値を設定します。
SetUserVal(dx_val, 0.25)機能: ユーザー変数名を指定して変数値を設定する
文法: SetUserVal(user_var_name, val)
引数:
user_var_name: 変数の名前(管理画面で設定した)
val: 設定する値
戻り値: なし
memo
設定、取得できるユーザー変数は数値データ(整数、小数)に限られます。配列も使用できません。
memo
ユーザー変数はコントローラーの電源を落とすとリセットされます
2-3. サンプルプログラム
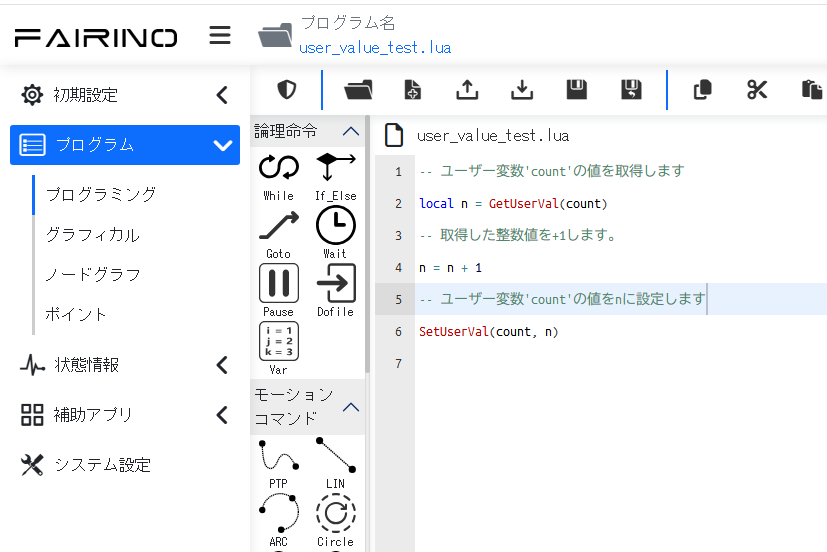
ロボット動作回数をカウントするユーザー変数を使用するサンプルです。
-- ユーザー変数'count'の値を取得します
local n = GetUserVal(count)

-- 取得した整数値を+1します。
n = n + 1

-- ユーザー変数'count'の値をnに設定します
SetUserVal(count, n)