Basler Stereo miniの仕様調査
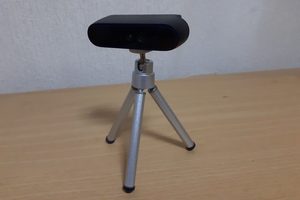
Basler Stereo Miniは2026年に発売開始されたコンパクトなアクティブステレオ方式の深度測定カメラです。
RGBセンサーも内蔵の為、2D画像と連動した高さ情報(Color map)や点群(Point cloud)も出力可能です。
低コストな3Dカメラですが精度はmm単位であり、品質確認のための高さ測定というよりは、物体の有り無しや2D画像測定での誤判定防止の為の補助的なデータとして扱われることが多いです。
モバイルロボット、ピックアンドプレースやパレタイジングなどのロボットシステムでも活用可能であり、同様の使われ方はIntelが開発したRealsenseでもされています。
Stereo miniの二次開発には、2Dカメラと同様にSDK Pylon sdkを使用し画像測定アプリケーションを作成するため、2Dカメラで作成したコードを活用しやすくなっています。
アクティブステレオ方式について
IR投光器から赤外線のドットを撮像面に照射し特徴点として左右カメラで認識することで、データの欠落を少なくまた外乱光に強い測定となります。
今回はStereo miniの中でも近距離測定寄りのSTM-502uと、ほぼ同スペック、同価格帯のRealsense D435の仕様を比較します。
1. Basler STM502uとRealsense D435の仕様比較
| 項目 | Basler Stereo mini STM-502u | Realsense D435 |
|---|---|---|
| 外観 | 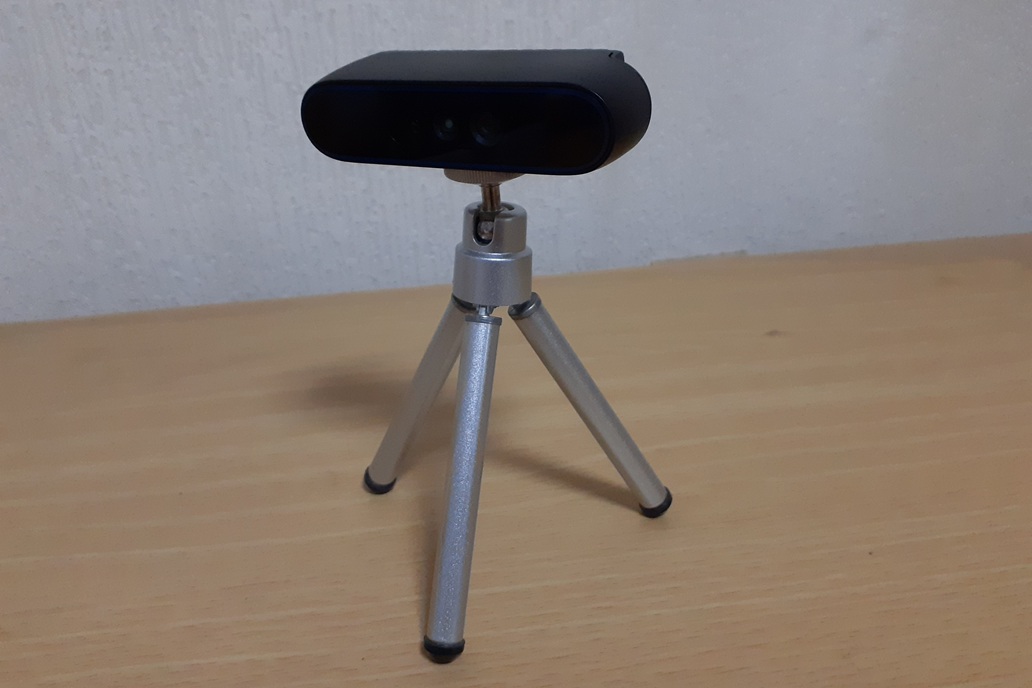 | 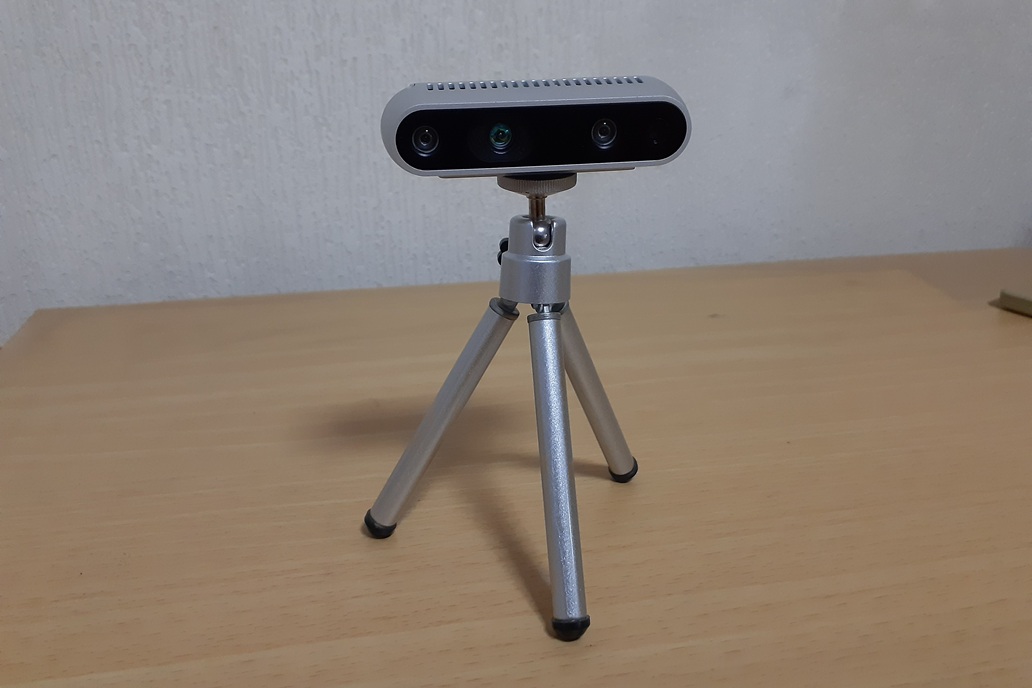 |
| ベースライン | 50 mm | 50 mm |
| 測定範囲 | 0.26 ~ 3 m | 0.3 ~ 3m |
| 深度測定精度 | 2%以下 | 2%未満 |
| 深度カメラ視野角 | 90° × 65° ± 3° @ 2 m | 87° x 58° |
| IR投光器 | あり | あり |
| 深度カメラフィルタ | IR-Pass | IR-Pass |
| 深度カメラ解像度 | 1280 x 800 @ 30 fps | 1280 x 720 @ 30 fps |
| RGBカメラ視野角 | 86° x 55° ± 3° | 69° x 42° |
| RGBカメラ解像度 | 1920 x 1080 @ 30 fps | 1920 x 1080 @ 30 fps |
| IMU | 非搭載 | 非搭載 |
| インターフェース | USB3.0 | USB3.1 Gen1 |
| コネクタ | Type-C | Type-C |
| 外形サイズ | 90 mm x 25 mm x 30 mm | 90 mm x 25 mm 25 mm |
| 重量 | 97g | 70g |
| マウント | 1/4-20 UNC または M3 x 2 | 1/4-20 UNC または M3 x 2 |
| IOコネクタ | 8pin 1mm ピッチ | 8pin 1mm ピッチ |
| 適用OS | Windows、Linux | Windows、Linux |
| 保護レベル | IP5X | 記載なし |
| 動作温度 | -10 ~ 40°C | 記載なし |
| SDK | pylon sdk (Supplementary Package for Stereo mini) | librealsense |
| 価格(税抜) | 約5万円 | 約5万円 |
2. 金属プレート測定データ取得
Stereo mini STM-502uとD435をロボットエンドエフェクタへ取付けピッキングなどで活用することを前提に、両カメラの精度を比較します。
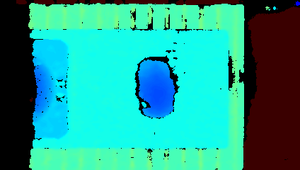
ロボットのベースプレートを測定した時のデータ欠落割合や取得した高さの精度を確認します。
なおプレートとカメラの距離は約250mmです。
仕様での推奨測定範囲外ですが、測定は可能なようでしたので弊社の使いたい領域として評価しております。
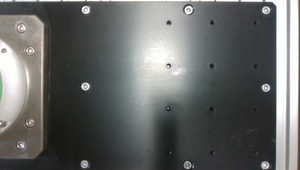
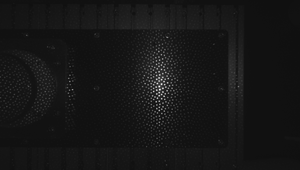
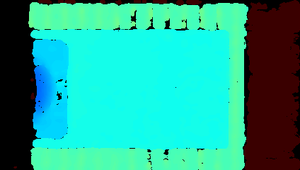
Stereo mini STM-502u 測定結果
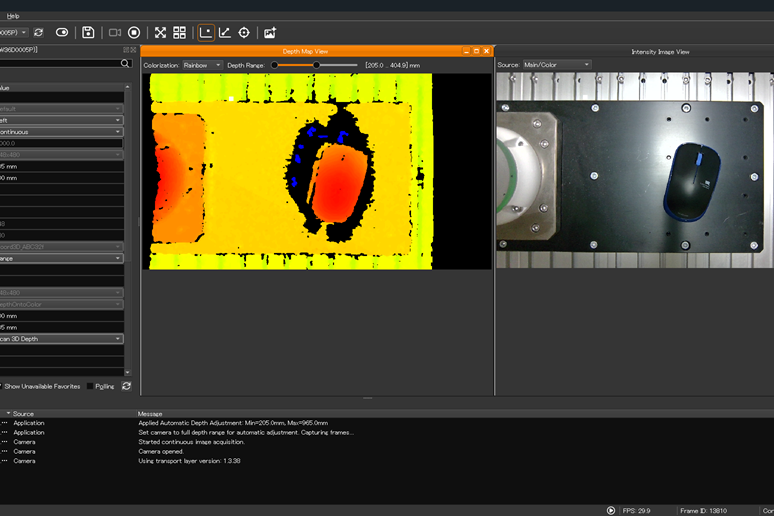
- 画像中央付近でパイ50mm程度の範囲でデータ欠落があります。
露光時間を小さくすることで中央付近のデータ取得率は増えるが周りの欠落が大きくなります。 - プレート上の高さの数値はほぼ249~250.5の範囲にあります。
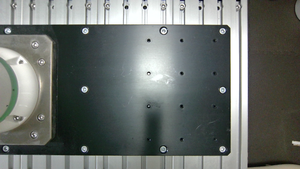
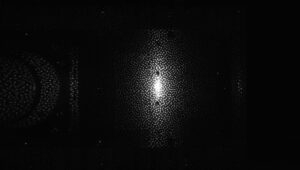
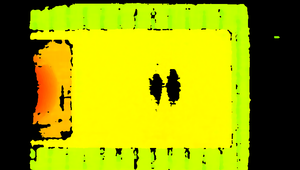
Realsense D435 測定結果
- デフォルトのパラメータでは画像中央付近のデータ欠落傾向はあるがパラメータの調整で欠落はかなり減らせました。IR投光がSTM-502uより分散しているように見えます。
- プレート上の高さの数値はほぼ247mmまたは248mmの値を示しています(分解能1mm)
3. ブロック高さ測定データ取得
ロボットのベースプレートに10mm厚、20mm厚のプレートを置きそれぞれの高さを測定し測定値がどのようになるか評価します。
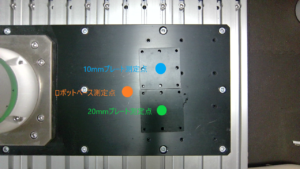
測定結果
| 測定カメラ | 測定位置 | 高さ測定値 | 厚み |
|---|---|---|---|
| STM-502u | ロボットベース | 247.8 mm | - |
| STM-502u | 10mmプレート | 238.2 mm | 9.6 mm |
| STM-502u | 20mmプレート | 227.2 mm | 20.6 mm |
| D435 | ロボットベース | 247 mm | - |
| D435 | 10mmプレート | 237 mm | 10 mm |
| D435 | 20mmプレート | 232 mm | 20 mm |
両カメラとも高さデータの欠落もなく、数値もほぼ正しく得られています。
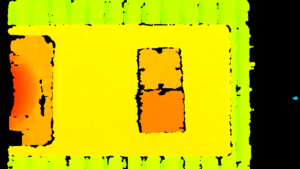
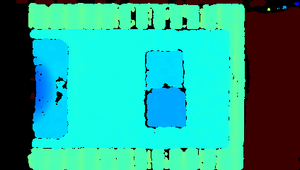
4. 曲面ワーク測定データ取得
ロボットのベースプレートにPC用マウスを置き、高さデータの欠落具合とマウスの最大高さデータを評価します。
マウスの最大高さは39.0mmです。
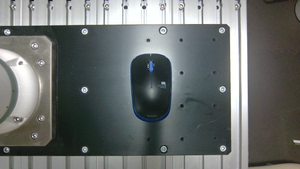
測定結果
| 測定カメラ | マウス最大高さ(測定値) |
|---|---|
| STM-502u | 40.0 mm |
| D435 | 38 mm |
高さデータに関しては両カメラとも同程度の差であり許容範囲でした。
面の欠落に関してはマウスの頂点に近い範囲に関しては両カメラとも問題なくデータ取得できています。
STM-502uに関してはマウス自体の欠落はないが、マウスの周辺のデータの欠落がありました。これに関してはIR投光器のドットのハレーションが影響しているように思います。
またD435に関してはマウスの境界付近のドットの輝度が小さく、正しい高さ情報が得られていない部位が発生しているようでした。
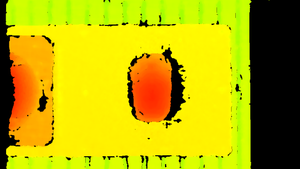
5. まとめ
両カメラとも今回想定している使い方においては、測定精度においては出力されるデータに差はあるものの優劣はなさそうと思っています。
またStereo mini、Realsenseともにもう少し深度測定範囲の長いモデルやGig/E対応モデルもありますので、使用する用途によってどちらのメーカーの製品が良いか検討しても良いかと思います。
また両カメラともカメラを準備すれば画像測定装置として使えるアプリは存在していない為、自分たちで作成することにはなりますのでSDKの使いやすさの優越は気になるところです。
SDKについては今後評価予定です。